
Wybrane realizacje
ACN Robotics realizuje projekty z zakresu robotyki i automatyki przemysłowej dla przedsiębiorstw produkcyjnych w Polsce i za granicą.
Projektujemy, programujemy, integrujemy i uruchamiamy kompletne stanowiska zrobotyzowane oraz systemy automatyki. Posiadamy doświadczenie w integracji i serwisie robotów FANUC, Yaskawa Motoman, ABB i KUKA.
Poniżej prezentujemy wybrane realizacje wykonane przez ACN Robotics.
Stanowisko z 3 robotami Yaskawa Motoman
Kompleksowa realizacja stanowiska obejmująca dobór urządzeń, programowanie robota oraz konfigurację układu sterowania.
Zakres realizacji:
- 3x robot Yaskawa Motoman UP6,
- sterowanie NX100,
- sterownik Siemens S7-318-2DP,
- układ dozowania kleju SCA Schucker,
- panel operatorski OP7,
- komunikacja urządzeń poprzez PROFIBUS.
Stanowisko z robotami FANUC i Yaskawa Motoman
Stanowisko zaprojektowane do zgrzewania i spawania elementów karoserii
Zakres realizacji:
- 2 roboty zgrzewające FANUC,
- 1 robot spawalniczy UP6,
- automat spawalniczy Fronius,
- sterownik Siemens S7,
- komunikacja PROFINET,
- projekt i wykonanie przyrządów,
- wykonanie okablowania,
- programu sterownika PLC,
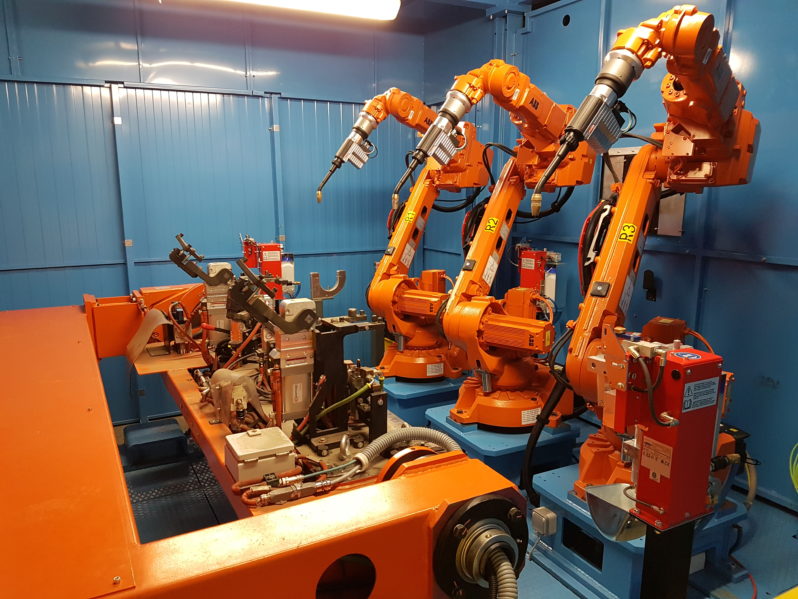
Cięcie i szlifowanie odlewów
Budowa kompletnego stanowiska do cięcia i szlifowania elementów odlewniczych.
Zakres realizacji:
- 2 roboty ABB,
- sterowanie IRC5,
- stół obrotowy
- pozycjonowanie detali za pomocą dalmierzy laserowych
- sterownik PLC Siemens S7-1500
Modernizacja stanowiska z robotem
Motoman SK120
Dostosowanie istniejącego stanowiska do nowych wymagań produkcyjnych wraz z modyfikacją układu sterowania i programów robota.
Zakres realizacji:
- robot Yaskawa Motoman SK120,
- sterowanie MRC,
- dostosowanie nowych przyrządów,
- wykonanie okablowania i integracja czujników,
- modyfikacja programów robota,
- optymalizacja pracy stanowiska,
- zmiany w sterowniku Siemens S5,
- modyfikacja panelu operatorskiego OP7.
Modernizacja stanowiska z robotem
Motoman SK120
Dostosowanie stanowiska do nowych wymagań produkcyjnych oraz szybkiego przezbrajania.
Zakres realizacji:
- robot Yaskawa Motoman SK120,
- sterowanie MRC,
- sterownik stanowiska Siemens S5,
- panel operatorski OP7,
- projekt i wykonanie nowych przyrządów,
- dostosowanie stanowiska do szybkiego przezbrajania,
- wykonanie okablowania i integracja czujników,
- przygotowanie i modyfikacja programów robota,
- zmiany w sterowniku PLC,
- dostosowanie zgrzewarki ręcznej
Modernizacja stanowiska z robotem
Motoman SK6
Modernizacja i rozbudowa stanowiska z trzema robotami oraz automatami spawalniczymi.
Zakres realizacji:
- 3 roboty Yaskawa Motoman SK6,
- sterowanie MRC,
- automaty spawalnicze SKS,
- sterownik Siemens S5,
- komunikacja PROFIBUS,
- dostosowanie przyrządów,
- wykonanie okablowania,
- podłączenie modułów AS-i,
- programowanie trzech robotów,
- modyfikacja programu sterownika PLC,
- dostosowanie stanowiska do istniejącego systemu.
Modernizacja stanowiska z robotem
FANUC S-420iF
Modernizacja oprzyrządowania oraz dostosowanie stanowiska do nowego procesu produkcyjnego.
Zakres realizacji:
- robot FANUC S-420iF,
- sterowanie RJ2,
- sterownik Siemens S7-315-2DP,
- dostosowanie nowego przyrządu do istniejącego stanowiska,
- wykonanie podstawy i konfiguracja urządzeń,
- integracja modułów Siemens ET 200B,
- programowanie sterownika PLC,
- przygotowanie programów robota,
- dobór parametrów procesu zgrzewania,
- wsparcie podczas uruchomienia i produkcji próbnej.
Rozbudowa stanowiska z robotami
Yaskawa Motoman
Rozbudowa istniejącego systemu do trzech robotów w celu zwiększenia wydajności i skrócenia czasu cyklu.
Zakres realizacji:
- 2 roboty Yaskawa Motoman EA1400,
- sterowanie NX100,
- robot Yaskawa Motoman UP-6,
- sterowanie XRC,
- sterownik Siemens S7-315-2DP,
- integracja dodatkowego robota z istniejącym systemem,
- modyfikacja programu sterownika PLC,
- przygotowanie i optymalizacja programów wszystkich robotów,
- optymalizacja czasu cyklu,
- montaż i programowanie skanera bezpieczeństwa SICK.
Stanowisko spawalnicze z robotem
FANUC S-420iF
Kompleksowa budowa zrobotyzowanego stanowiska spawalniczego wyposażonego w obrotnik.
Zakres realizacji:
- robot FANUC S-420iF,
- sterowanie RJ2,
- sterownik Siemens S5,
- obrotnik spawalniczy,
- źródło / automat spawalniczy SKS,
- integracja urządzeń z robotem,
- programowanie sterownika PLC,
- konfiguracja i programowanie robota,
- uruchomienie kompletnego stanowiska.
Rozbudowa stanowiska spawalniczego
Kompleksowa realizacja stanowiska spawalniczego z dwiema stacjami roboczymi, następnie rozbudowanego w celu zwiększenia wydajności i poprawy ergonomii.
Zakres realizacji:
- robot Yaskawa Motoman UP-6,
- sterownik Siemens S7-315-2DP,
- automat spawalniczy SKS,
- dwie stacje robocze,
- programowanie sterownika PLC,
- konfiguracja i programowanie robota,
- późniejsza rozbudowa o robota Yaskawa Motoman SSF2000,
- sterowanie NX100,
- modyfikacja programów robotów,
- modyfikacja programu sterownika PLC.
Technologie i procesy
Zgrzewanie punktowe
Spawanie łukowe
Zgrzewanie kołków
Zgrzewanie garbowe
Klejenie
Zagniatanie
Klinczowanie
Cięcie plazmowe
Nitowanie
Spawanie laserowe
Wybrane realizacje
Stanowisko z 3 robotami Yaskawa Motoman
Kompleksowa realizacja stanowiska obejmująca dobór urządzeń, programowanie robota oraz konfigurację układu sterowania.
Zakres realizacji:
- 3x robot Yaskawa Motoman UP6,
- sterowanie NX100,
- sterownik Siemens S7-318-2DP,
- układ dozowania kleju SCA Schucker,
- panel operatorski OP7,
- komunikacja PROFIBUS.
Stanowisko z robotami FANUC i Yaskawa Motoman
Stanowisko zaprojektowane do zgrzewania i spawania elementów karoserii
Zakres realizacji:
- 2 roboty zgrzewające FANUC,
- 1 robot spawalniczy UP6,
- automat spawalniczy Fronius,
- sterownik Siemens S7,
- komunikacja PROFINET,
- projekt i wykonanie przyrządów,
- wykonanie okablowania,
- programu sterownika PLC,
Cięcie i szlifowanie odlewów
Budowa kompletnego stanowiska do cięcia i szlifowania elementów odlewniczych.
Zakres realizacji:
- 2 roboty ABB,
- sterowanie IRC5,
- stół obrotowy
- pozycjonowanie detali za pomocą dalmierzy laserowych
- sterownik PLC Siemens S7-1500
Stanowisko 4
Robot Motoman SK120 sterowanie MRC
Dostosowanie nowych przyrządów, okablowanie, czujniki, nadzór nad pisanymi programami robota, doradztwo w trakcie optymalizacji, zmiany w sterowniku Siemens S5 oraz panelu OP7.
Stanowisko 5
Robot Motoman SK120 sterowanie MRC, sterownik stanowiska Siemens S5 + OP7
Wykonanie nowych przyrządów + dostosowanie do szybkiego przezbrajania z robotem okablowanie + czujniki. Napisanie programów robota , zmiany w sterowniku. Dostosowanie zgrzewarki ręcznej.
Stanowisko 6
Roboty Motoman SK6 sterowanie MRC, automaty spawalnicze SKS, sterownik Siemens S5 z ProfiBus
Dostosowanie przyrządów, wykonanie okablowania, podłączenie modułów AS-i , zaprogramowanie 3 robotów, przeprogramowanie sterownika. Bordione – dostosowanie oraz podłączenie przyrządów do istniejącego systemu. Zmiany w sterowniku oraz w programach robotów.
Stanowisko 7
Robot Fanuc S-420iF sterowanie RJ2 , sterownik Siemens S7-315 2DP
Wykonanie modernizacji przyrządu w celu optymalnego wykorzystania stanowiska, dostosowanie nowego przyrządu do współpracy ze stanowiskiem wykonanie podstawy, odpowiednia konfiguracja oraz podłączenie za pomocą zew. modułów ET 200 B, zaprogramowanie sterownika, napisanie programów robota, dobór parametrów zgrzewalniczych, pomoc przy uruchomieniu oraz nadzór nad produkcją próbną.
Stanowisko 8
Robot 2 Motoman EA1400 sterowanie NX 100, Motoman UP-6 sterowanie XRC, Sterownik Siemens S7-315 2DP
Dostawienie 3 robota (XRC) w celu zwiększenia wydajności, zmiany w sterowniku – dostosowanie robota do współpracy z istniejącym systemem, napisanie programów na wszystkie roboty – optymalizacja cyklu.Zamontowanie oraz zaprogramowanie skanera bezpieczeństwa SICK.
Stanowisko 9
Robot Fanuc S-420iF sterowanie RJ2, sterownik Siemens S5
Kompleksowe wykonanie stanowiska spawalniczego z obrotnikiem, automat spawalniczy SKS – dostosowanie do współpracy z robotem FANUC. Zaprogramowanie sterownika oraz konfiguracja i programowanie robota.
Stanowisko 10
Robot Motoman UP-6, sterownik Siemens S7-315 2DP
Kompleksowe wykonanie stanowiska spawalniczego z dwiema stacjami roboczymi, automat spawalniczy SKS. Zaprogramowanie sterownika oraz konfiguracja i programowanie robota.W wyniku zwiększenia zapotrzebowania oraz w celu poprawy ergonomii pracy w 2008r grudzień poddano modyfikacji stanowisko dostawiono robota Motoman SSF2000 sterowanie NX 100 zaprogramowano oraz zmieniono programy robota Motoman UP- 6, dokonano również modyfikacji w programie sterownika.

O FIRMIE
ACN Robotics projektuje, programuje i uruchamia stanowiska zrobotyzowane oraz systemy automatyki przemysłowej. Specjalizujemy się w integracji i serwisie robotów FANUC, Yaskawa Motoman, ABB i KUKA.
KONTAKT
